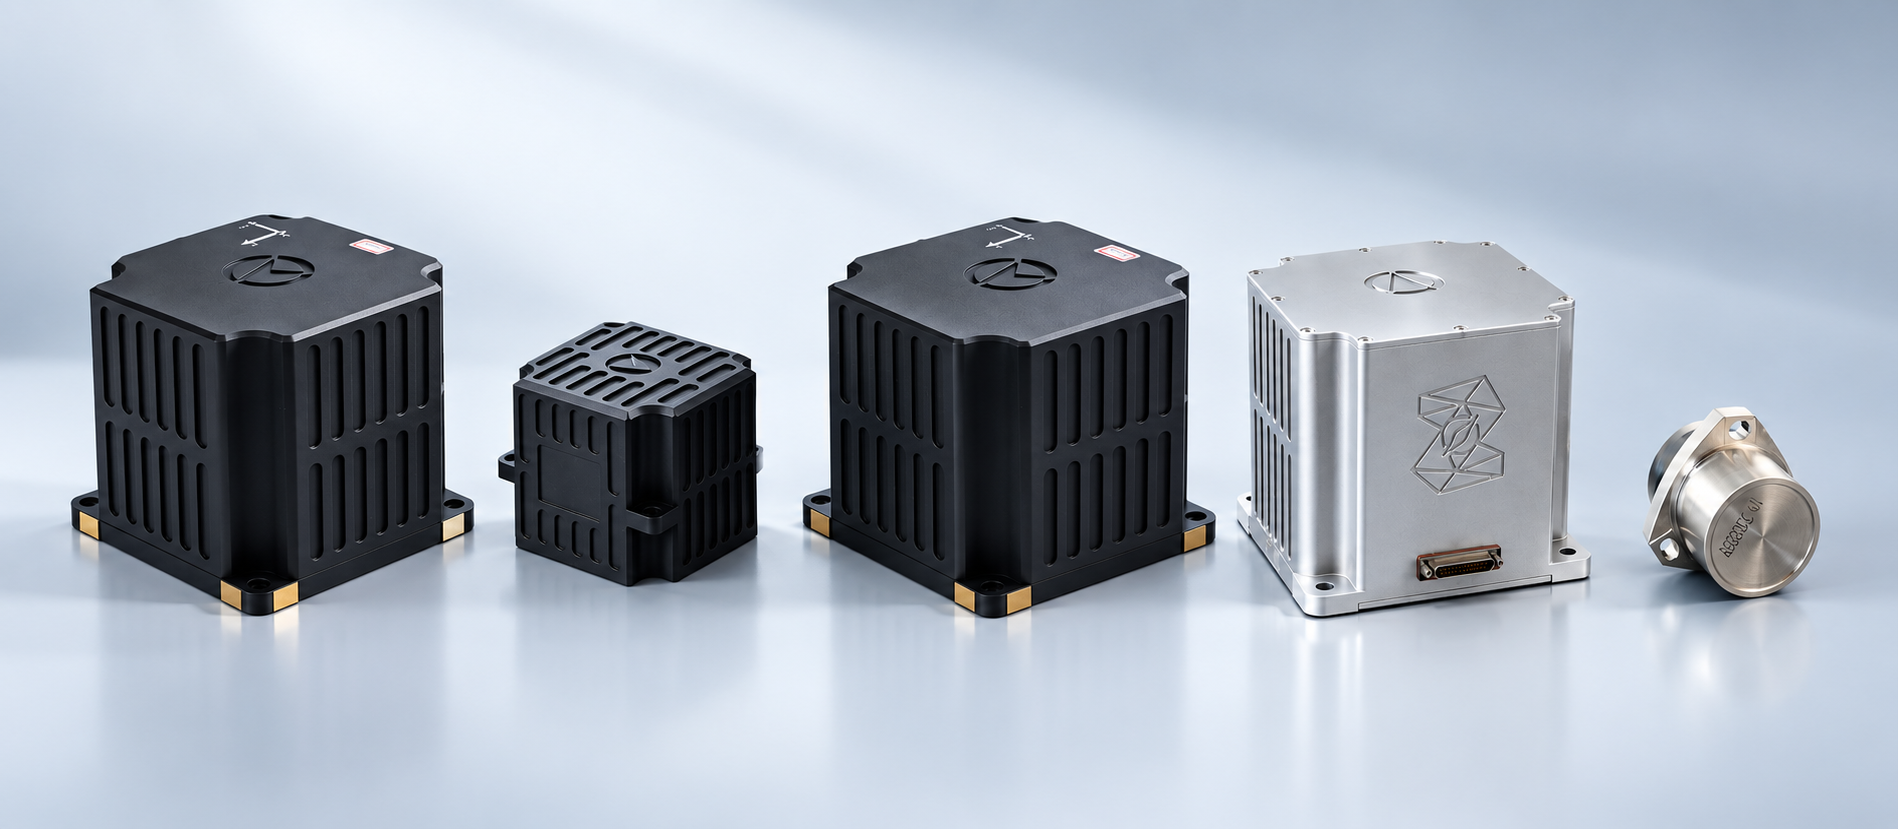
利用光纤环中的双向传播光相移测量旋转角速度,结合加速度计数据,通过牛顿力学定律积分计算出载体的姿态角、速度和三维位置。核心组件:主要由光纤陀螺仪(测量角速度)、加速度计(测量线加速度)及计算机单元组成。
光纤陀螺仪(FOG):基于萨格纳克(Sagnac)效应,通过测量光纤环中顺时针和逆时针传播的光束相位差来精确测定旋转角速度。加速度计:基于牛顿力学定律,测量载体在各个方向上的线性加速度。惯性测量单元(IMU):由多个光纤陀螺和加速度计组合,全面感知三维空间中的角速度和加速度。组合导航解算:通过内置算法将惯导数据与卫星导航(GNSS)等外部信号融合,消除漂移误差,实现长时间高精度定位。


 经典 案例


 为什么 选择我们